Pensamento Estratégico de Sustentabilidade para Gerentes de Projetos (Start)
História do pensamento sustentável, Agenda Pós-2030, ODS da ONU e ferramentas de análise climática em projetos.
Formação avançada e completa em Biomecânica do Movimento Humano e Cinesiologia Aplicada, focada na análise quantitativa das tarefas motoras fundamentais e desportivas. Abrange o ciclo da marcha humana segundo o modelo de Perry / Rancho Los Amigos com cinemática 3D nos três planos anatômicos, a cinética de propulsão e as três alavancas de apoio (heel, ankle e forefoot rockers) com eletromiografia fásica e conservação de energia pelo pêndulo invertido, o diagnóstico diferencial de marchas patológicas com o Gait Profile Score (GPS), a biomecânica da corrida com padrões de pisada (retropé vs. antepé), taxas de impacto e o modelo de massa-mola (leg stiffness), a mecânica dos saltos verticais (SJ, CMJ, Drop Jump) e o Ciclo Alongamento-Encurtamento (CAE) com cálculo do Índice de Força Reativa (RSI), finalizando com a cadeia cinética de arremessos sobre a cabeça, biomecânica do agachamento e avaliação ergonômica de levantamento de peso pela equação do NIOSH.
Do curso base em Pensamento Estratégico de Sustentabilidade (R$ 29,99) à Liderança Internacional em Projetos de Clima e Captação Global (R$ 199,99).
UPGRADE29) para abater nas Trilhas 2, 3, 4 ou 5!
História do pensamento sustentável, Agenda Pós-2030, ODS da ONU e ferramentas de análise climática em projetos.
Transição energética, bioeconomia, agronegócio regenerativo, Soluções Baseadas na Natureza (NbS) e infraestrutura resiliente.
Resolução CVM 193 (IFRS S1/S2), GRI, CSRD, fronteiras de carbono (CBAM), lei antidesmatamento (EUDR) e ACV/LCA.
Mercado regulado (SBCE) e voluntário de carbono, Green Bonds, Taxonomia Verde e captação no GCF, BID, IFC e Fundo Amazônia.
Metodologias globais PRiSM/GPM P5 e PMBOK 7, salvaguardas do IFC, inglês técnico executivo e certificações internacionais.
Sugestões ligadas ao conteúdo desta trilha para apoiar sua decisão de matrícula.
R$ 29,90
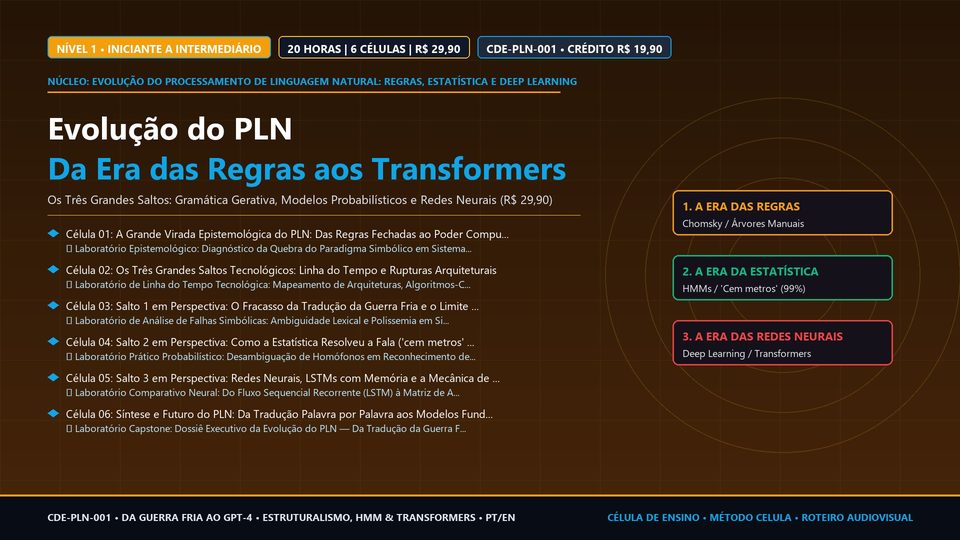
Compreenda como a ciência da computação abandonou a tentativa de ensinar regras gramaticais manuais às máquinas e passou a treiná-las com estatística massiva e redes neurais profundas através dos três grandes saltos do PLN.
R$ 29,90
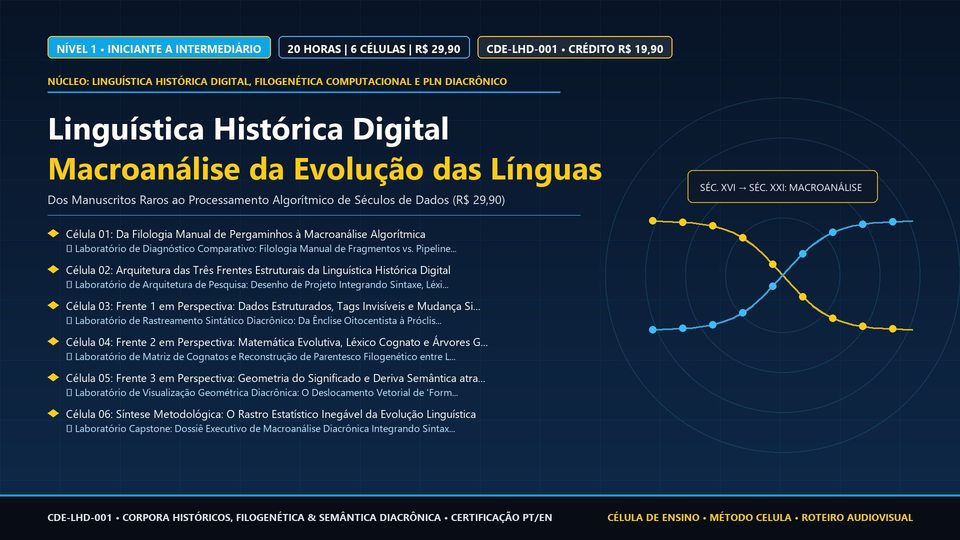
Compreenda como a transição da linguística histórica para o ambiente digital substituiu décadas de busca manual em pergaminhos pela macroanálise computacional em três frentes: corpora morfossintáticos, filogenética bayesiana e vetores semânticos diacrônicos.
R$ 29,90
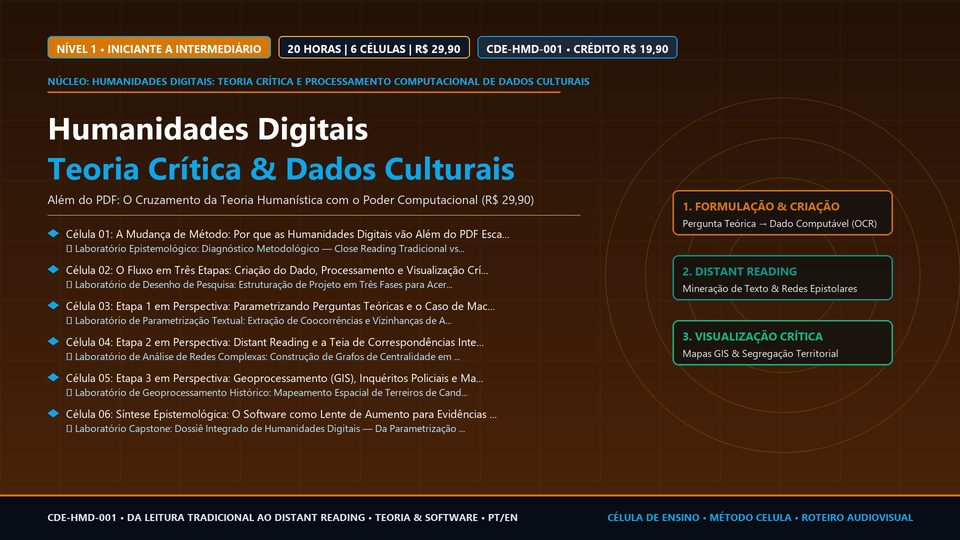
Compreenda por que as Humanidades Digitais não são apenas escanear livros em PDF, mas uma mudança de método que cruza teoria crítica e computação em três etapas: formulação da pergunta e criação do dado, processamento macroscópico e visualização crítica.
Fundamentação rigorosa da cinesiologia e cinemática tridimensional da locomoção bípede humana. Definição formal do Ciclo de Marcha (intervalo temporal e mecânico entre dois contatos iniciais sucessivos do mesmo membro inferior, normalizado de 0% a 100%). Divisão funcional do ciclo de marcha pelo modelo de Jacqueline Perry / Rancho Los Amigos: 1) Período de Apoio (*Stance Phase*, cerca de 60% do ciclo total): Contato Inicial (0 a 2%), Resposta à Carga (*Loading Response*, 2 a 12%, primeiro período de duplo apoio), Apoio Médio (*Mid Stance*, 12 a 31%, apoio simples), Apoio Terminal (*Terminal Stance*, 31 a 50%, apoio simples) e Pré-Balanço (*Pre-Swing*, 50 a 60%, segundo período de duplo apoio); 2) Período de Balanço (*Swing Phase*, 40% do ciclo): Balanço Inicial (*Initial Swing*, 60 a 73%), Balanço Médio (*Mid Swing*, 73 a 87%) e Balanço Terminal (*Terminal Swing*, 87 a 100%). Métricas e parâmetros espaço-temporais essenciais: velocidade média de marcha (m/s), cadência (passos por minuto), comprimento do passo (distância entre o contato inicial de um pé e o contato inicial do pé contralateral) versus comprimento da passada (distância de um ciclo completo do mesmo membro), largura da base de suporte (distância mediolateral entre os centros dos calcanhares, ~8 a 10 cm) e ângulo de progressão do pé (*toe-out angle*, ~5° a 7° de rotação externa). Padrões cinemáticos angulares normais nos três planos anatômicos de movimento: 1) Plano Sagital: dorsiflexão e flexão plantar do tornozelo, flexão/extensão do joelho (duplo pico de flexão: 15-20° na resposta à carga para absorção de impacto e 60° no balanço inicial para desobstrução do pé) e flexão/extensão do quadril (30° de flexão no contato inicial e 10° de extensão no apoio terminal); 2) Plano Frontal: obliquidade pélvica, abdução/adução do quadril e eversão/inversão subtalar; 3) Plano Transversal: rotações pélvica, femoral e tibial.
10hDinâmica das forças, momentos de torque articulares internos e padrões eletromiográficos fásicos na locomoção humana. A cinética da Força de Reação do Solo (GRF) e a progressão dos momentos internos líquidos nos três grandes eixos articulares do membro inferior. O conceito biomecânico essencial das Três Alavancas de Apoio do Pé (*The Three Foot Rockers* de Jacqueline Perry): 1) Alavanca do Calcanhar (*Heel Rocker*): ocorre do contato inicial à resposta à carga; o calcâneo atua como fulcro e o pé roda em torno dele em direção ao solo, desacelerado excentricamente pelo músculo tibial anterior e extensores dos dedos para evitar o pé caído e tracionar a tíbia para frente; 2) Alavanca do Tornozelo (*Ankle Rocker*): ocorre no apoio médio; com a planta do pé totalmente apoiada no chão, o fulcro mecânico torna-se a articulação talocrural, sobre a qual a tíbia avança para frente sob frenagem excêntrica do músculo sóleo e gastrocnêmio; 3) Alavanca do Antepé / Dedos (*Forefoot / Toe Rocker*): ocorre no apoio terminal e pré-balanço; o calcanhar se eleva e o fulcro mecânico transfere-se para as cabeças dos metatarsos, permitindo que o tríceps sural contraia-se concêntricamente com alta potência, gerando o impulso propulsivo principal da passada (geração de potência A2). Eletromiografia de superfície fásica: ativação dos pré-tibiais na aceitação de peso, tríceps sural no apoio médio e terminal, quadríceps na resposta à carga, isquiotibiais desacelerando a tíbia no balanço terminal e glúteo médio estabilizando a pelve no apoio unipodal. Otimização e economia energética: o modelo do Pêndulo Invertido (*Inverted Pendulum Model*) da marcha, onde o centro de massa atinge seu ápice de altura no apoio médio (energia potencial gravitacional máxima e energia cinética mínima) e desce nos duplos apoios, operando uma troca recíproca contínua e conservativa de até 60% a 70% da energia mecânica total.
10hDiagnóstico biomecânico diferencial quantitativo de marchas patológicas decorrentes de lesões neurológicas centrais e periféricas, distúrbios musculoesqueléticos e envelhecimento. Padrões clássicos de marcha claudicante e neurológica: 1) Marcha Hemiplégica Espástica (pós-Acidente Vascular Cerebral ou Paralisia Cerebral espástica unilateral): padrão em ceifamento / circundução do membro acometido para compensar a perda de flexão do joelho e quadril, equinovaro espástico do pé impedindo o heel rocker, hiperextensão/recurvatum do joelho na resposta à carga decorrente da espasticidade do tríceps sural ou fraqueza do quadríceps, acentuada assimetria espaço-temporal e redução da fase de apoio unipodal no lado plégico; 2) Marcha com Joelho Agachado (*Crouch Gait*, clássica da paralisia cerebral diplégica espástica): flexão crônica excessiva de quadril e joelho (> 30-40°) durante todo o ciclo de apoio, associada a contratura em flexão dos isquiotibiais e iliopsoas, fraqueza severa do sóleo e alavanca braço-insuficiente do quadríceps, impondo sobrecargas compressivas patelofemorais extremas; 3) Marcha Escanzoante / Pé Caído (*Steppage Gait*): fraqueza ou paralisia dos músculos dorsiflexores (nervo fibular comum/ciático poplíteo externo), resultando em ausência de heel rocker com contato inicial pelo antepé (*foot slap* ou *toe strike*) e flexão exagerada compensatória de quadril e joelho no balanço para evitar o tropeço; 4) Marcha de Trendelenburg: fraqueza primária dos abdutores do quadril (glúteo médio/mínimo), manifestando-se por queda acentuada da pelve no plano frontal para o lado oposto ao membro de apoio (sinal de Trendelenburg não compensado) ou inclinação lateral compensatória do tronco sobre o lado de apoio (marcha de Duchenne compensada); 5) Marcha Atáxica e Marcha Parkinsoniana: base alargada com variabilidade cinemática desorganizada na ataxia cerebelar vs. passos curtos arrastados (*petit pas*), perda do balanço oscilatório dos braços, flexão anterior do tronco e fenômeno de festinação e congelamento (*freezing of gait*) na doença de Parkinson. Quantificação clínica e biomecânica global: o Índice de Perfil da Marcha (GPS - Gait Profile Score) e os Escores Variáveis da Marcha (GVS - Gait Variable Scores para tornozelo, joelho, quadril e pelve), computando a raiz quadrada do erro quadrático médio em relação a uma população controle saudável.
10hEstudo avançado da biomecânica da locomoção rápida: transição da caminhada para a corrida, padrões mecânicos de contato e dinâmica do impacto articular. A velocidade crítica de transição de Froude: base física do número adimensional de Froude ($Fr = v^2 / (g \cdot L)$); em $Fr pprox 0{,}5$, o modelo do pêndulo invertido atinge seu limite mecânico e o sistema neuromuscular transita espontaneamente para o modelo de corrida. Cinemática da corrida: eliminação completa das fases de duplo apoio e introdução da fase de flutuação aérea dupla (*double float*); maiores amplitudes articulares de flexão de quadril e joelho no balanço e menor tempo de contato com o solo ($t_c pprox 180 ext{ a }250 ext{ ms}$). Classificação biomecânica dos Padrões de Pisada / Contato Inicial: 1) Contato de Retropé (*Rearfoot Strike* - RFS): o calcâneo toca o solo primeiro com o tornozelo em leve dorsiflexão (~75 a 85% dos corredores recreativos calçados); 2) Contato de Mediopé (*Midfoot Strike* - MFS): contato simultâneo do calcanhar e metatarsos com tornozelo neutro; 3) Contato de Antepé (*Forefoot Strike* - FFS): as cabeças dos metatarsos tocam o solo primeiro com o tornozelo em flexão plantar ativa e o calcanhar suspenso. Cinética do impacto na corrida: curva de Força de Reação do Solo vertical (GRFz); no padrão RFS, observa-se o clássico pico de impacto transitório passivo (*impact transient peak* ocorrendo nos primeiros 10 a 25 ms com aceleração brusca da tíbia), seguido pelo pico ativo propulsivo; nos padrões FFS e MFS, o pico de impacto transitório é absorvido pela flexão plantar excêntrica controlada do tríceps sural, eliminando o degrau de impacto. Cálculo da Taxa de Aplicação de Carga Vertical: Taxa Média de Carga (*Vertical Average Loading Rate* - VALR) e Taxa Instantânea de Carga (*Vertical Instantaneous Loading Rate* - VILR) em unidades de BW/s; correlação biomecânica com lesões por estresse ósseo tibial e fascite plantar no padrão RFS versus sobrecarga do tendão de Aquiles e tríceps sural no padrão FFS. O Modelo Massa-Mola (*Spring-Mass Model* de Blickhan): o corpo como uma massa pontual sustentada por uma mola elástica de comprimento $L$; cálculo da Rigidez da Perna (*Leg Stiffness*, $K_{leg}$) e Rigidez Vertical (*Vertical Stiffness*, $K_{vert}$) e sua correlação direta com a economia de corrida (*running economy*) e a performance atlética de endurance.
10hBiomecânica neuromuscular avançada da potência balística humana e dinâmica do Ciclo Alongamento-Encurtamento (CAE). Tipologia experimental padronizada dos saltos verticais: 1) Salto a partir do Agachamento (*Squat Jump* - SJ): teste estritamente concêntrico iniciado a partir de uma postura isométrica estática mantida de flexão de joelho a 90° sem contramovimento prévio, avaliando a capacidade contrátil isolada; 2) Salto com Contramovimento (*Countermovement Jump* - CMJ): iniciado a partir da postura ereta, com flexão rápida preparatória excêntrica seguida imediatamente pela extensão explosiva concêntrica, acionando o CAE clássico; 3) Salto em Queda (*Drop Jump* - DJ): salto executado após aterrissagem a partir de uma plataforma elevada (20 a 60 cm), exigindo transição imediata sob impacto mecânico intenso (CAE rápido, tempo de contato < 250 ms). A fisiologia mecânica do Ciclo Alongamento-Encurtamento: mecanismos explicativos do aumento de 10% a 25% na altura do salto no CMJ comparado ao SJ: 1) Restituição de energia elástica mecânica armazenada nos componentes elásticos em série (tendão patelar e tendão de Aquiles) durante a fase excêntrica; 2) Contribuição reflexa espinhal mediada pelo fuso neuromuscular (reflexo miotático de estiramento Ia); 3) Potencialização residual de força nas pontes cruzadas ativas estabilizadas pela titina dependente de cálcio; 4) Pré-ativação neuromuscular antecipatória garantindo maior nível de força ativa no início exato da fase concêntrica. Métodos de cálculo da altura do salto vertical ($h$) a partir da plataforma de força: método do Tempo de Voo ($h = g \cdot t_{flight}^2 / 8$) versus método do Impulso-Momento de Newton ($\int (Fz - mg) dt = m \cdot v_{takeoff}$, com $h = v_{takeoff}^2 / 2g$). Métricas de potência e monitoramento de fadiga: Taxa de Desenvolvimento de Força (RFD - Rate of Force Development em N/s nas janelas de 0-50, 0-100 e 0-200 ms), Potência Mecânica Máxima (Peak Power em W e W/kg) e o Índice de Força Reativa (RSI - Reactive Strength Index = altura do salto / tempo de contato, em m/s).
10hAnálise biomecânica avançada de gestos esportivos complexos de cadeia aberta e exercícios funcionais de cadeia cinética fechada com aplicações ergonômicas industriais. 1) Cinemática e Cinética de Lançamentos e Arremessos sobre a Cabeça (*Overhead Throwing / Pitching*): o princípio do chicote biomecânico e a sequência temporal proximal-distal de ativação segmentar (pernas e pelve $ ightarrow$ rotação do tronco $ ightarrow$ inclinação escapular $ ightarrow$ rotação glenoumeral $ ightarrow$ extensão do cotovelo $ ightarrow$ flexão do punho); a fase de armação tardia (*late cocking*): rotação externa glenoumeral extrema de até 170-180°, impondo torque em valgo colossal (> 60-100 Nm) sobre o ligamento colateral ulnar do cotovelo (UCL) que tangencia o limite de ruptura do tecido e forças de cisalhamento anterior e torques de desaceleração de mais de 1.000 N sobre o manguito rotador pós-soltura da bola (*follow-through*); 2) Biomecânica do Agachamento (*Squat*) e Levantamento Terra (*Deadlift*): análise bidimensional e tridimensional de braços de alavanca; razão de torque joelho versus quadril determinada pelo ângulo de inclinação do tronco e posicionamento da barra (barra alta vs. barra baixa); forças compressivas e de cisalhamento patelofemorais em função do ângulo de flexão do joelho (pico de estresse patelofemoral entre 60° e 90° de flexão); momentos lombares em L5-S1 e a importância da pressão intra-abdominal e manobra de Valsalva na descompressão do disco intervertebral; 3) Ergonomia Biomecânica de Levantamento Manual de Cargas: a equação do National Institute for Occupational Safety and Health (NIOSH) para determinação do Limite de Peso Recomendado (RWL - Recommended Weight Limit): $RWL = LC \cdot HM \cdot VM \cdot DM \cdot AM \cdot FM \cdot CM$, onde $LC$ é a constante de carga (23 kg) multiplicada por fatores multiplicadores de distância horizontal ($HM$), altura vertical ($VM$), deslocamento vertical ($DM$), assimetria angular ($AM$), frequência ($FM$) e acoplamento pega/caixa ($CM$); cálculo do Índice de Levantamento ($LI = Carga / RWL$) como métrica preditiva de risco epidemiológico de hérnias discais e lombalgias ocupacionais.
10h