Pensamento Estratégico de Sustentabilidade para Gerentes de Projetos (Start)
História do pensamento sustentável, Agenda Pós-2030, ODS da ONU e ferramentas de análise climática em projetos.
Formação avançada e especializada nos mecanismos biofísicos, celulares e computacionais que viabilizam o controle motor no organismo humano. Investiga em profundidade o controle feedforward preditivo e antecipatório (modelos internos cerebelares, compensação de atrasos sensoriais e predição de perturbações), os laços de feedback em múltiplos níveis neurofisiológicos (respostas M1 espinhais de curta latência, respostas M2 transcorticais de longa latência e respostas M3 voluntárias), a fusão e interação dinâmica entre feedforward e feedback mediada pelo Filtro de Kalman e pela Teoria do Controle Ótimo com Feedback (OFC), a extração e quantificação de Sinergias Neuromusculares e módulos motores por Fatoração de Matriz Não-Negativa (NNMF) em eletromiografia, as alterações adaptativas do controle sob estados de fadiga periférica aguda e dor musculoesquelética crônica, e a modelagem matemática computacional em robótica biomédica.
Do curso base em Pensamento Estratégico de Sustentabilidade (R$ 29,99) à Liderança Internacional em Projetos de Clima e Captação Global (R$ 199,99).
UPGRADE29) para abater nas Trilhas 2, 3, 4 ou 5!
História do pensamento sustentável, Agenda Pós-2030, ODS da ONU e ferramentas de análise climática em projetos.
Transição energética, bioeconomia, agronegócio regenerativo, Soluções Baseadas na Natureza (NbS) e infraestrutura resiliente.
Resolução CVM 193 (IFRS S1/S2), GRI, CSRD, fronteiras de carbono (CBAM), lei antidesmatamento (EUDR) e ACV/LCA.
Mercado regulado (SBCE) e voluntário de carbono, Green Bonds, Taxonomia Verde e captação no GCF, BID, IFC e Fundo Amazônia.
Metodologias globais PRiSM/GPM P5 e PMBOK 7, salvaguardas do IFC, inglês técnico executivo e certificações internacionais.
Sugestões ligadas ao conteúdo desta trilha para apoiar sua decisão de matrícula.
R$ 29,90
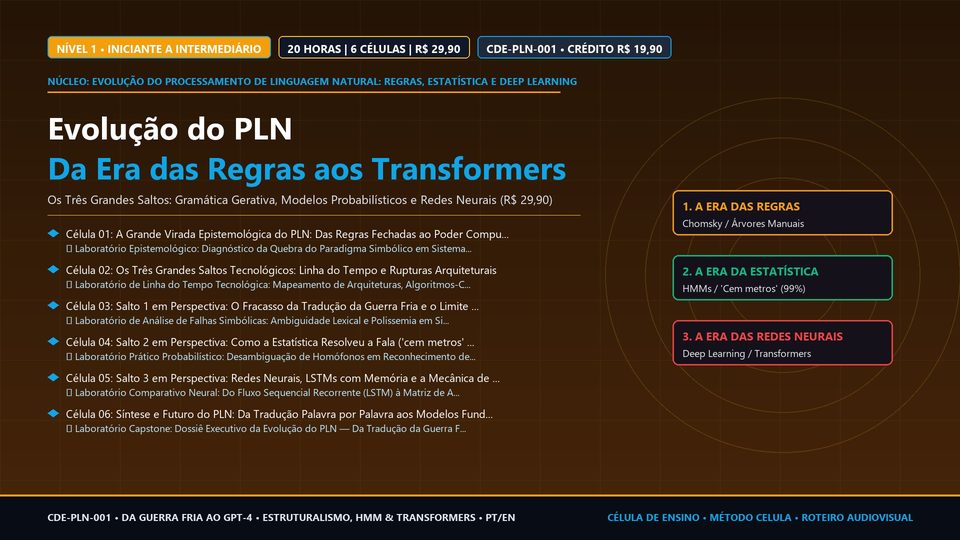
Compreenda como a ciência da computação abandonou a tentativa de ensinar regras gramaticais manuais às máquinas e passou a treiná-las com estatística massiva e redes neurais profundas através dos três grandes saltos do PLN.
R$ 29,90
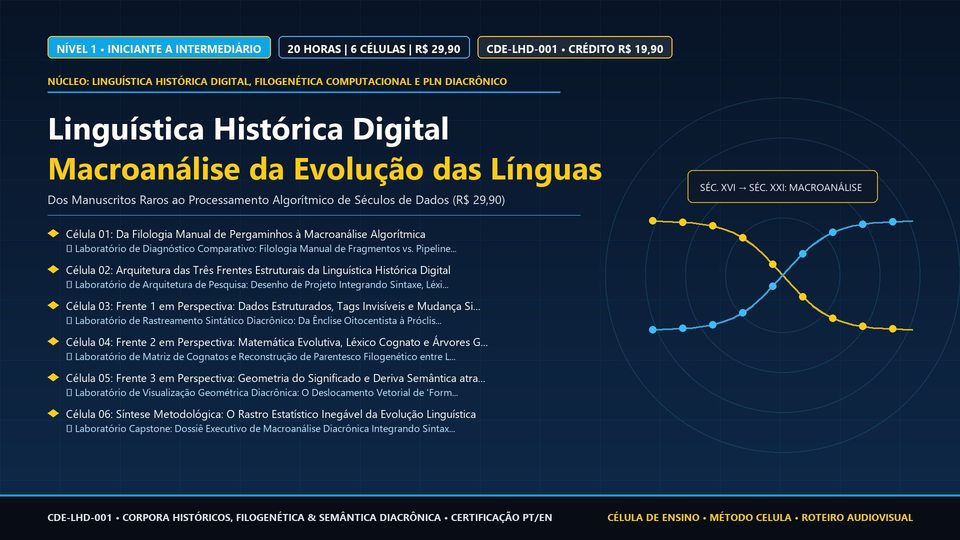
Compreenda como a transição da linguística histórica para o ambiente digital substituiu décadas de busca manual em pergaminhos pela macroanálise computacional em três frentes: corpora morfossintáticos, filogenética bayesiana e vetores semânticos diacrônicos.
R$ 29,90
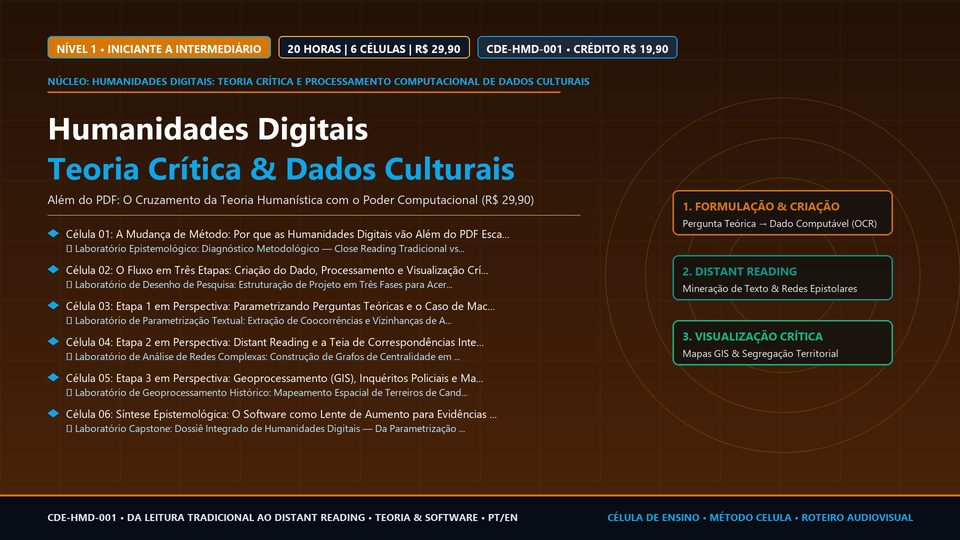
Compreenda por que as Humanidades Digitais não são apenas escanear livros em PDF, mas uma mudança de método que cruza teoria crítica e computação em três etapas: formulação da pergunta e criação do dado, processamento macroscópico e visualização crítica.
Os mecanismos biofísicos e computacionais do controle em malha aberta (*Open-Loop / Feedforward Control*), o modo essencial pelo qual o sistema nervoso executa ações motoras que superam os atrasos inerentes à transdução e transmissão sensorial periférica. 1) O Paradoxo dos Atrasos Biológicos: os atrasos fisiológicos na condução nervosa aferente (30 a 60 ms para propriocepção, 80 a 120 ms para visão), no processamento sináptico central (20 a 50 ms) e no atraso eletromecânico muscular (EMD - *Electromechanical Delay*, 30 a 80 ms entre a ativação elétrica e a produção de força mecânica tangível); se o sistema dependesse exclusivamente do feedback sensorial, qualquer movimento rápido oscilaria descontroladamente e colapsaria; 2) O Mecanismo Feedforward: comandos motores que são calculados, estruturados e disparados antes mesmo do movimento iniciar, com base em experiências prévias, modelos de predição interna e calibração biomecânica; 3) Ajustes Posturais Antecipatórios (APAs) no Feedforward: a ativação prévia de músculos do tronco (transverso do abdômen, multífidos) e membros inferiores de 50 a 100 ms ANTES do músculo focal que move o braço, gerando momentos de força que neutralizam o desequilíbrio reativo que o movimento causaria; 4) Modelos Diretos Cerebelares no Feedforward: como a cópia de eferência simula a trajetória em tempo real e fornece uma estimativa sensorial preditiva que permite o controle suave da ação sem necessidade de aguardar o retorno da periferia.
10hA neurofisiologia e eletromiografia dos mecanismos de controle em malha fechada (*Closed-Loop / Feedback Control*), compreendendo como o sistema nervoso processa perturbações mecânicas em múltiplos laços neurais com diferentes latências e graus de inteligência contextual. 1) A Resposta M1 (Reflexo de Curta Latência - *Short-Latency Stretch Reflex / SLR*): latência de 30 a 50 milissegundos; mediada pelo arco reflexo monossináptico espinhal através das fibras Ia dos fusos neuromusculares conectando-se diretamente aos motoneurônios homônimos na medula; resposta estereotipada, inflexível, não modulada por intenção prévia e resistente a alterações cognitivas; 2) A Resposta M2 (Reflexo de Longa Latência - *Long-Latency Stretch Reflex / LLR*): latência de 50 a 80 milissegundos; mediada por uma alça transcortical que passa pelo córtex somatossensorial primário (S1) e córtex motor primário (M1); a resposta mais fascinante do controle motor: rápida demais para ser voluntária, mas flexível o suficiente para ser modulada por instrução prévia (*instruction-dependent* ou *task-dependent*); 3) A Resposta M3 (Tempo de Reação Voluntário): latência superior a 120 a 180 milissegundos; mediada pelo processamento cortical deliberado e vias associativas pré-frontais; altamente flexível, mas lenta e sujeita a distrações atencionais; 4) O Papel do Ganho Reflexo: como o sistema nervoso central ajusta dinamicamente a sensibilidade (ganho) dos laços de feedback em função do contexto da tarefa, do medo de lesão e da previsibilidade ambiental.
10hA síntese teórica e matemática contemporânea que unifica os sistemas de malha aberta e malha fechada através da Teoria do Controle Ótimo com Feedback (OFC - *Optimal Feedback Control* de Emanuel Todorov e Michael Jordan) e da filtragem Bayesiana. 1) A Complementaridade Obrigatória: por que nenhum movimento complexo é puramente feedforward ou puramente feedback; o comando feedforward antecipatório desenha a trajetória básica inicial imune a atrasos, enquanto o laço de feedback em tempo real atua continuamente para corrigir desvios imprevistos e compensar o ruído neuromuscular interno; 2) O Ruído Dependente de Sinal de Harris e Wolpert: a constatação biológica de que o ruído estocástico no comando neural é proporcional à magnitude da força gerada (quanto mais força os músculos produzem, maior é a variabilidade intrínseca de disparo); a Lei de Fitts como uma consequência natural dessa física neural; 3) O Estimador de Estado de Kalman: a estrutura matemática pela qual o cérebro funde a predição do modelo direto interno com as aferências sensoriais atrasadas e ruidosas, gerando a estimativa ótima de onde o membro está no espaço; 4) A Lei do Controle Ótimo: como o cérebro calcula os ganhos de feedback momento a momento através de uma função de custo que penaliza o erro no alvo e o gasto de energia motora, materializando o Princípio da Intervenção Mínima.
10hA identificação, extração matemática e função biomecânica das Sinergias Neuromusculares (*Muscle Synergies*) e Módulos Motores, o princípio fundamental pelo qual o sistema nervoso central reduz a dimensionalidade computacional do controle muscular. 1) O Conceito de Módulo Motor: grupos funcionais de músculos esqueléticos ativados por um sinal neural de comando comum unificado; em vez de o cérebro controlar individualmente os mais de 600 músculos do corpo, ele recruta um pequeno conjunto de 4 a 6 sinergias musculares básicas para compor tarefas complexas como caminhar, correr, pedalar ou manter o equilíbrio; 2) Algoritmos de Fatoração de Matriz Não-Negativa (NNMF - *Non-Negative Matrix Factorization*): a metodologia matemática padrão-ouro para extração de sinergias a partir de registros multicanais de eletromiografia de superfície (sEMG); a decomposição da matriz de dados eletromiográficos $M_{m imes t}$ no produto de duas matrizes de menor dimensão: $M pprox W imes C$, onde $W_{m imes n}$ representa a matriz de Pesos Espaciais das Sinergias (a estrutura anatômica de contribuição relativa de cada músculo na sinergia) e $C_{n imes t}$ representa a matriz de Coeficientes Temporais de Ativação (os comandos temporais de disparo que modulam a intensidade da sinergia ao longo do tempo); 3) Critérios de Seleção do Número de Sinergias: o cálculo da Variância Explicada Acumulada (VAF - *Variance Accounted For*) e o limiar padrão de corte ($ ext{VAF} \ge 90\%$) com teste de $R^2$; 4) Aplicação Clínica e Esportiva: a redução drástica do número de sinergias motoras em pacientes com Paralisia Cerebral ou sequelados pós-Acidente Vascular Encefálico (fusão anormal de sinergias, gerando padrões sinergísticos rígidos e pouco adaptáveis) versus a diversificação e riqueza modular observada em atletas de elite.
10hA dinâmica adaptativa, compensatória e protetiva dos mecanismos de controle motor diante de estressores biológicos severos: a fadiga neuromuscular periférica e central, os estados de dor musculoesquelética aguda e crônica, e as perturbações dinâmicas impostas por campos de força mecânicos e exoesqueletos. 1) O Controle Motor sob Fadiga Neuromuscular: a queda na velocidade de condução de potenciais de ação no sarcolema, a redução na frequência de disparo de motoneurônios alfa e o aumento da variabilidade de força; o mecanismo central de compensação: a reorganização sinérgica com recrutamento de músculos sinergistas secundários para manter a meta motora, à custa de aumento do estresse mecânico articular e risco de lesão tecidual por sobrecarga; 2) A Teoria da Adaptação Motora à Dor de Paul Hodges: a superação do antigo modelo de 'ciclo vicioso espasmo-dor'; a dor não causa simplesmente hipertonia reativa, mas uma reorganização profunda e redistribuição da atividade motora intra e intermuscular com aumento da rigidez articular, redução da variabilidade exploratória e persistência de padrões protetivos motores mesmo após a cura biológica do tecido lesionado; 3) Inibição Muscular Artrogênica (AMI - *Arthrogenic Muscle Inhibition*): a inibição neural reflexa pré e pós-sináptica involuntária da musculatura periarticular (ex.: quadríceps após lesão ou cirurgia de ligamento cruzado anterior no joelho) deflagrada por mecanorreceptores capsulares e edema articular; 4) Adaptação em Campos de Força com Exoesqueletos e Interfaces Hápticas: os mecanismos de aprendizagem e retenção motora na presença de perturbações viscosas e de vórtice, demonstrando a recalibração dinâmica dos modelos internos cerebelares.
10hA síntese prática, algorítmica e multidisciplinar de todos os mecanismos de controle motor estudados na formação: feedforward preditivo, feedback reflexo espinhal e transcortical, teoria do controle ótimo com Filtro de Kalman e decomposição de sinergias musculares. Atuando como Engenheiro Sênior de Controle Motor e Cinesiologia Computacional, o estudante desenvolve, simula e valida um Algoritmo Computacional Híbrido de Controle Motor Humano em ambiente de programação analítica (Python/Jupyter). O simulador modela o controle articular de um membro biomecânico (braço de dois segmentos com ombro e cotovelo acionado por 6 músculos virtuais redundantes) executando uma tarefa de posicionamento espacial sob a presença de atrasos sensoriais fisiológicos (120 ms), ruído estocástico motor dependente de sinal e uma perturbação mecânica súbita no meio da trajetória. O estudante programa a geração de comandos feedforward preditivos baseados em modelos diretos, integra laços de feedback com ganhos ajustáveis via princípio da intervenção mínima, extrai as sinergias neuromusculares emergentes e compõe um Relatório Técnico-Científico Executivo de Validação de Mecanismos de Controle com visualizações cinemáticas tridimensionais publicáveis.
10h