Célula de Ensino evolução que gera resultados
Teorias de Aprendizagem Motora, Modelagem Computacional e Sistemas Dinâmicos

Teorias de Aprendizagem Motora: Do Circuito Fechado de Adams e Teoria do Esquema de Schmidt aos Sistemas Dinâmicos e Controle Ótimo

Formação avançada e aprofundada nas grandes matrizes teóricas, epistemológicas e computacionais que explicam como o ser humano adquire, aperfeiçoa e estabiliza ações motoras. Abrange a evolução histórica e mecanicista: desde a Teoria do Circuito Fechado de Jack Adams (traço de memória e traço perceptual) e a Teoria do Esquema de Richard Schmidt (Programa Motor Generalizado, parâmetros invariantes e variantes, esquemas de recordação e reconhecimento), passando pela ruptura paradigmática da Teoria dos Sistemas Dinâmicos de Bernstein e Kelso (o problema dos graus de liberdade, auto-organização e modelo HKB), a neurociência computacional e Teoria do Controle Ótimo com Feedback (modelos internos diretos e inversos, cópia de eferência e filtro de Kalman de Todorov e Jordan), até a Abordagem Baseada em Restrições (CLA de Karl Newell) e a Teoria das Affordances de James Gibson na Pedagogia Não-Linear.

6 células 60h Pós-Graduação / Especialização Avançada
🚀 Escada de Valor • Pacotes & Credit Upgrade (R$ 29,99 a R$ 199,99)

Jornada Executiva: Sustentabilidade Estratégica & Gestão Global de Projetos (ESG)

Do curso base em Pensamento Estratégico de Sustentabilidade (R$ 29,99) à Liderança Internacional em Projetos de Clima e Captação Global (R$ 199,99).

🎯 1. Porta de Entrada (R$ 29,99) Inicie pela Trilha Start (R$ 29,99) com baixo atrito financeiro e domine os fundamentos globais na prática.
💳 2. Abatimento no Upgrade (Credit Upgrade) 100% dos R$ 29,99 investidos na Trilha Start viram crédito imediato (cupom UPGRADE29) para abater nas Trilhas 2, 3, 4 ou 5!
🌍 3. Certificação Dupla (PT-BR & EN) + ODS Certificados emitidos em Português e Inglês com competências alinhadas aos ODS da ONU para seu perfil global no LinkedIn.
Alinhamento ONU / Agenda Pós-2030: ODS 7 (Energia Limpa) ODS 9 (Indústria e Infraestrutura) ODS 12 (Consumo e Produção) ODS 13 (Ação Climática) ODS 17 (Parcerias Globais)
Sugestões CdE

Compare com trilhas semelhantes

Sugestões ligadas ao conteúdo desta trilha para apoiar sua decisão de matrícula.

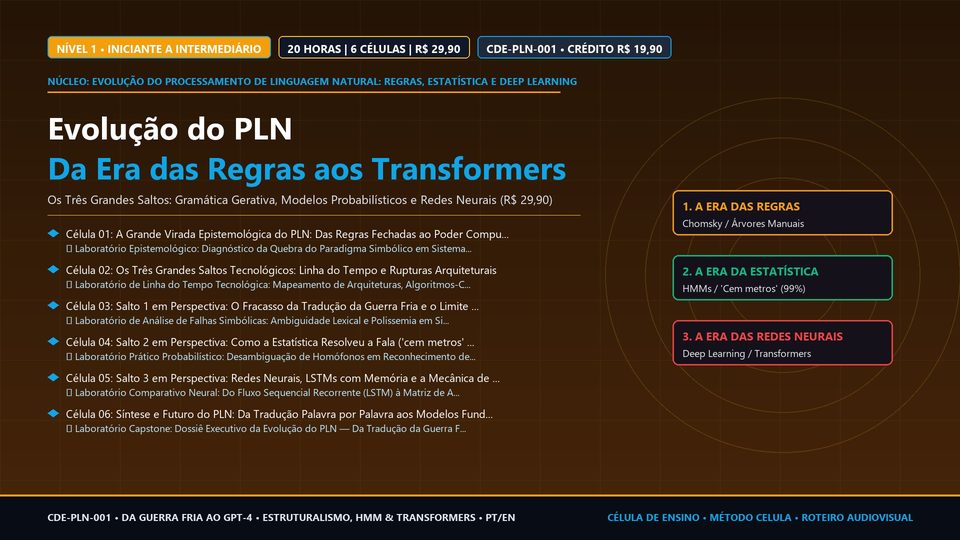
Evolução do Processamento de Linguagem Natural: Da Era das Regras Simbólicas à Estatística Massiva e à Atenção dos Transformers R$ 29,90
Evolução do Processamento de Linguagem Natural: Regras, Estatística e Deep Learning

Evolução do Processamento de Linguagem Natural: Da Era das Regras Simbólicas à Estatística Massiva e à Atenção dos Transformers

Compreenda como a ciência da computação abandonou a tentativa de ensinar regras gramaticais manuais às máquinas e passou a treiná-las com estatística massiva e redes neurais profundas através dos três grandes saltos do PLN.

📚 12 células ⏱️ 20h Iniciante a Intermediário
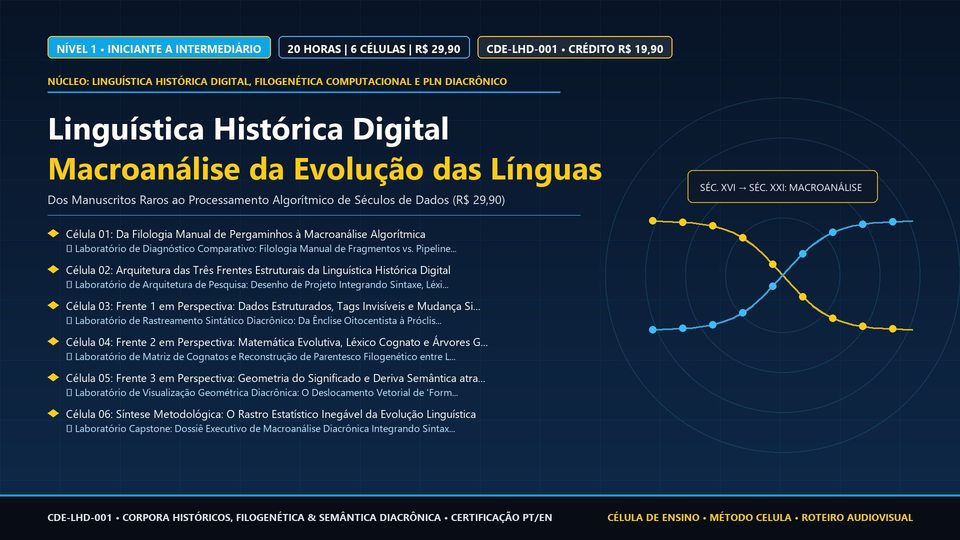
Linguística Histórica Digital: Da Filologia de Manuscritos à Macroanálise Computacional da Evolução das Línguas R$ 29,90
Linguística Histórica Digital, Filogenética Computacional e PLN Diacrônico

Linguística Histórica Digital: Da Filologia de Manuscritos à Macroanálise Computacional da Evolução das Línguas

Compreenda como a transição da linguística histórica para o ambiente digital substituiu décadas de busca manual em pergaminhos pela macroanálise computacional em três frentes: corpora morfossintáticos, filogenética bayesiana e vetores semânticos diacrônicos.

📚 12 células ⏱️ 20h Iniciante a Intermediário
Jornada da trilha

Células de aprendizagem

1

Célula 01: Teoria do Circuito Fechado de Jack Adams e o Paradigma Cibernético

A gênese da moderna teoria da aprendizagem motora a partir do clássico artigo de Jack Adams (1971) e o modelo de processamento de informação em circuito fechado (*Closed-Loop Theory*). 1) A Arquitetura Cibernética do Movimento: o sistema composto por estímulo de entrada, mecanismo comparador central, comando executivo, efetor musculoesquelético e feedback de retorno sensorial (proprioceptivo, visual e tátil); 2) Os Dois Estados de Memória Central: o Traço de Memória (*Memory Trace* - o mecanismo pré-motor responsável por selecionar, iniciar e deflagrar a direção inicial da ação motora) e o Traço Perceptual (*Perceptual Trace* - a representação de referência interna das consequências sensoriais esperadas do movimento correto, construída e refinada a cada tentativa prévia por meio do feedback aumentado e intrínseco); 3) A Dinâmica da Detecção de Erros: como o comparador calcula o Erro Subjetivo subtraindo o feedback sensorial real do traço perceptual de referência; a gradual autonomia do aprendiz na detecção e autocorreção de erros sem dependência de instrutor externo; 4) As Controvérsias e Limitações Fatais da Teoria de Adams: a impossibilidade temporal de controle em circuito fechado para movimentos balísticos ultrarrápidos executados em menos de 150 a 200 milissegundos (o atraso neuromusculoesquelético de condução aferente); e o paradoxo do armazenamento na ausência de prática prévia.

10h
2

Célula 02: Teoria do Esquema de Richard Schmidt e o Programa Motor Generalizado

A Teoria do Esquema de Richard Schmidt (1975) e a conceituação revolucionária do Programa Motor Generalizado (PMG - *Generalized Motor Program*), solucionando simultaneamente os problemas do armazenamento e da novidade que desafiaram a ciência motora. 1) O Programa Motor Generalizado: definido como uma representação mnemônica abstrata na memória motora que rege não um único movimento específico, mas uma classe inteira de ações motoras com padrões biomecânicos comuns; 2) Características Invariantes do PMG (a 'assinatura' indelével do movimento): a Ordem Temporal Relativa (sequência invariável de recrutamento dos grupos musculares), a Estrutura Fásica Relativa / *Relative Timing* (a proporção temporal percentual que cada fase da ação ocupa em relação ao tempo total de movimento permanece rigorosamente constante) e a Força Relativa (a proporção constante de torque gerado por cada efetor); 3) Parâmetros Variantes ou Superficiais: variáveis de parametrização dinâmica inseridas no PMG antes da execução para adequá-lo à meta contextual específica (Tempo Global / Duração Total, Força Global / Intensidade Total e Efetores Musculares específicos, permitindo que a mesma assinatura do PMG escreva uma frase em um papel com a mão ou em uma lousa com o braço inteiro - o fenômeno da equivalência motora); 4) A Formação dos Esquemas Motores: o Esquema de Recordação (*Recall Schema* - responsável pela seleção e calibração dos parâmetros variantes) e o Esquema de Reconhecimento (*Recognition Schema* - responsável pela estimativa das consequências sensoriais esperadas para posterior comparação com o feedback intrínseco); 5) A Hipótese da Variabilidade da Prática: demonstração matemática de por que a prática variável (com múltiplos parâmetros) fortalece a função de regressão esquemática com robustez exponencialmente superior à prática constante repetitiva.

10h
3

Célula 03: Abordagem Ecológica e Teoria dos Sistemas Dinâmicos de Bernstein e Kelso

A ruptura com o modelo computacional cognitivo e o advento da Teoria dos Sistemas Dinâmicos Não-Lineares e Abordagem Ecológica, inspirada pelos estudos seminais do fisiologista soviético Nikolai Bernstein e formalizada por Scott Kelso, Michael Turvey e Esther Thelen. 1) O Problema dos Graus de Liberdade de Bernstein (*The Degrees of Freedom Problem*): a constatação de que o corpo humano possui centenas de articulações, milhares de unidades motoras e milhões de combinações possíveis de trajetórias; como o sistema nervoso central controla esse sistema infinitamente complexo sem sobrecarga executiva? 2) Os Três Estágios do Controle Motor segundo Bernstein: o Congelamento dos Graus de Liberdade (*Freezing DoF* - redução mecânica da variabilidade travando articulações adjacentes na fase inicial de aprendizagem), a Liberação dos Graus de Liberdade (*Freeing DoF* - incorporação gradual de novos segmentos móveis conforme a confiança aumenta) e a Exploração de Forças Passivas Reativas (*Exploitation* - aproveitamento da inércia, elasticidade fascial e gravidade com mínimo custo metabólico); 3) Princípios de Sistemas Complexos Auto-Organizados: eliminação da figura do 'homúnculo' ou programa centralizador; o movimento como uma propriedade emergente da auto-organização espontânea de subsistemas; 4) Parâmetros de Controle e Parâmetros de Ordem: o modelo HKB (Haken-Kelso-Bunz) de coordenação bimanual; a dinâmica dos atratores de fase (em-fase: $\phi = 0^\circ$ e anti-fase: $\phi = 180^\circ$); o fenômeno da transição crítica não-linear e histerese sob a manipulação contínua da frequência oscilatória.

10h
4

Célula 04: Paradigma Computacional, Modelos Internos e Teoria do Controle Ótimo

A neurociência computacional moderna do movimento humano, focando nos Modelos Internos Neurais e na Teoria do Controle Ótimo com Feedback (OFC - *Optimal Feedback Control* de Emanuel Todorov e Michael Jordan). 1) A Teoria dos Modelos Internos Cerebrais: a capacidade do sistema nervoso de espelhar as propriedades físicas e dinâmicas do próprio corpo e do ambiente externo. Modelos Inversos (*Inverse Models* - transformam o plano cinemático da trajetória desejada nos comandos motores neurais de torque muscular necessários para realizá-la) e Modelos Diretos (*Forward Models* - recebem uma cópia dos comandos motores e predizem com antecedência milimétrica as consequências sensoriais e cinemáticas que o movimento causará); 2) A Cópia de Eferência (*Efference Copy* de Von Holst): o mecanismo neurofisiológico que permite cancelar a estimulação sensorial autogerada (reafectação), explicando por que não conseguimos fazer cócegas em nós mesmos e como o cérebro compensa atrasos sensoriais periféricos; 3) O Filtro de Kalman e a Integração Sensorial Bayesiana: a fusão probabilística ótima entre a predição do modelo direto e o feedback sensorial real atrasado e ruidoso; 4) Teoria do Controle Ótimo com Feedback (OFC): o Princípio da Intervenção Mínima (*Minimal Intervention Principle*); por que o cérebro perito não corrige todos os desvios de trajetória, mas apenas aqueles que violam a meta final da ação motora, permitindo variabilidade nos eixos ortogonais não funcionais (o conceito da Variedade Não-Controlada - UCM de Schöner e Latash).

10h
5

Célula 05: A Abordagem pelas Restrições (CLA) e a Teoria das Affordances de Gibson

A Abordagem Baseada em Restrições (CLA - *Constraints-Led Approach* de Karl Newell) e os fundamentos da Teoria Ecológica da Percepção Direta de James J. Gibson, configurando o paradigma contemporâneo da Pedagogia Não-Linear e Design de Tarefas Representativas. 1) O Modelo Tridimensional de Restrições de Karl Newell (1986): a ação motora não é pré-programada internamente nem ditada externamente, mas emerge como uma solução mecânica no espaço de busca delineado pela interseção contínua de três vértices de restrições: Restrições do Organismo / Indivíduo (características estruturais como altura, comprimento de alavanca, massa corporal e força muscular; e funcionais como motivação, atenção e nível de fadiga), Restrições do Ambiente (variáveis ecológicas globais e locais como gravidade, coeficiente de atrito do piso, temperatura, umidade, iluminação e ruído da torcida) e Restrições da Tarefa (regras formais do jogo, dimensões espaciais do campo ou quadra, metas impostas pela pontuação, número de oponentes e implementos físicos utilizados como tamanho da bola ou peso da raquete); 2) A Teoria das Affordances de James Gibson: o conceito fundamental de que o organismo percebe o ambiente diretamente em termos de 'oportunidades de ação' (*affordances*), sem necessidade de mediação simbólica computacional interna; a percepção como uma função calibrada pelo próprio corpo (*body-scaled affordances*); 3) A Pedagogia Não-Linear e o Design de Ambientes de Aprendizagem: o papel do treinador/terapeuta não como um instrutor prescritivo que dita 'a técnica padrão ideal', mas como um arquiteto ecológico que manipula habilmente as restrições da tarefa para guiar a auto-organização do praticante e a emergência de padrões motores funcionais estáveis.

10h
6

Célula 06: Projeto Integrador: Simulador Teórico Comparativo de Paradigmas Motores

A síntese epistemológica e computacional definitiva de todas as grandes teorias de aprendizagem motora estudadas na formação. Atuando como Pesquisador Teórico-Experimental Sênior em Ciências do Movimento, o estudante desenvolve uma Bancada Algorítmica Comparativa de Paradigmas Motores em ambiente de programação analítica (Python/Jupyter). O projeto implementa a simulação computacional de uma mesma tarefa motora complexa de precisão sob perturbação externa recorrente (ex.: movimento de interceptação visuomotora de projétil sob rajada de vento ou alcance manual sob força elástica adversa) através de três modelos teóricos concorrentes: 1) O Modelo Cognitivo de Schmidt (parametrização do Programa Motor Generalizado com esquemas de regressão linear); 2) O Modelo Computacional de Controle Ótimo (OFC) com Filtro de Kalman e Princípio da Intervenção Mínima; e 3) O Modelo dos Sistemas Dinâmicos Não-Lineares (paisagem de potenciais de atratores e auto-organização guiada por restrições). O estudante avalia comparativamente o custo computacional, o tempo de convergência, a sensibilidade ao ruído estocástico e a capacidade de generalização de cada paradigma, redigindo um artigo técnico-científico profundo sobre os limites e complementaridades das matrizes teóricas do comportamento motor.

10h