Célula de Ensino evolução que gera resultados
Biomecânica Aplicada, Instrumentação Biomédica e Dinâmica Inversa

Biomecânica Aplicada: Instrumentação, Cinemática 3D, Cinética e Dinâmica Inversa

Formação avançada e aprofundada em Biomecânica Aplicada, capacitando profissionais para a instrumentação laboratorial e computacional do movimento humano. Abrange bioestática com diagramas de corpo livre e forças articulares reativas, cinemática 3D por sistemas optoeletrônicos (MOCAP) e unidades inerciais (IMUs) com protocolo CAST, cinética com plataformas de força e análise estabilométrica do centro de pressão (CoP), método de dinâmica inversa de Newton-Euler para cálculo de momentos articulares líquidos e potência mecânica, eletromiografia de superfície (sEMG) com diretrizes SENIAM e cocontração, culminando em modelagem musculoesquelética computacional no OpenSim para estimativa de forças musculares e cargas articulares internas.

6 células 60h Pós-Graduação / Especialização Avançada
🚀 Escada de Valor • Pacotes & Credit Upgrade (R$ 29,99 a R$ 199,99)

Jornada Executiva: Matemática Discreta, Teoria dos Números, Grafos & Criptografia Moderna

Do curso base em Matemática Discreta (R$ 29,99) ao Master Internacional em Fundamentos Matemáticos da Computação e Algoritmos Avançados (R$ 199,99).

🎯 1. Porta de Entrada (R$ 29,99) Inicie pela Trilha Start (R$ 29,99) com baixo atrito financeiro e domine os fundamentos globais na prática.
💳 2. Abatimento no Upgrade (Credit Upgrade) 100% dos R$ 29,99 investidos na Trilha Start viram crédito imediato (cupom MDS29) para abater nas Trilhas 2, 3, 4 ou 5!
🌍 3. Certificação Dupla (PT-BR & EN) + ODS Certificados emitidos em Português e Inglês com competências alinhadas aos ODS da ONU para seu perfil global no LinkedIn.
Alinhamento ONU / Agenda Pós-2030: ODS 9 (Indústria, Inovação e Infraestrutura) ODS 4 (Educação de Qualidade) ODS 8 (Trabalho Decente) ODS 16 (Paz, Justiça e Instituições Eficazes) ODS 17 (Parcerias Globais)
Nível 5 • 45h Mais Completo

Master Internacional em Matemática Discreta e Teoria da Computação: Padrões ACM/IEEE, Algoritmos Avançados e Carreira Global

Síntese avançada dos fundamentos matemáticos da computação: complexidade computacional (classes P, NP e NP-Completo), algoritmos probabilísticos, provas de conhecimento zero (ZK-SNARKs), preparação para processos em Big Techs e institutos globais de pesquisa (ACM/IEEE).

R$ 199,99 Com Credit Upgrade: R$ 170,00 (-R$ 29,99)
Fazer Upgrade →
Sugestões CdE

Compare com trilhas semelhantes

Sugestões ligadas ao conteúdo desta trilha para apoiar sua decisão de matrícula.

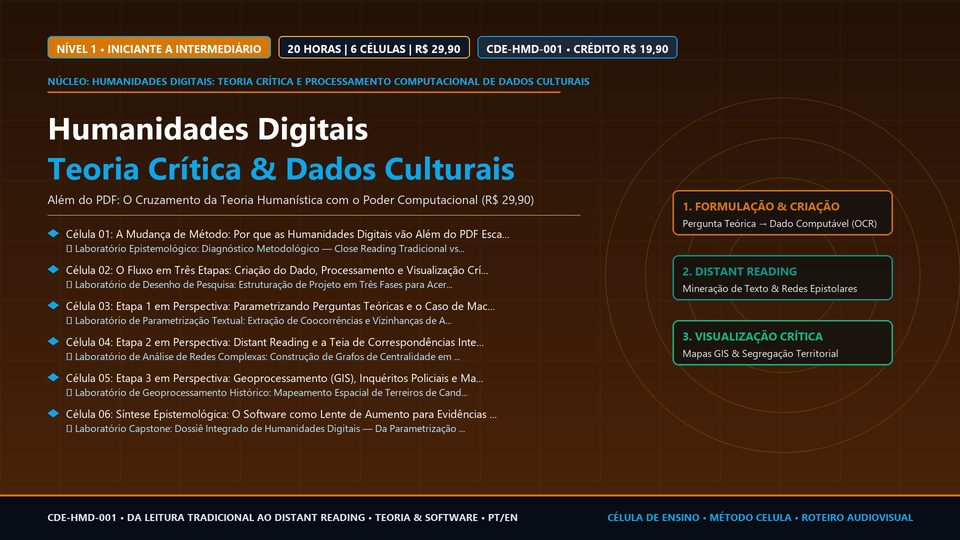
Humanidades Digitais: Teoria Crítica, Processamento de Grandes Volumes de Dados Culturais e Leitura Distante R$ 29,90
Humanidades Digitais: Teoria Crítica e Processamento Computacional de Dados Culturais

Humanidades Digitais: Teoria Crítica, Processamento de Grandes Volumes de Dados Culturais e Leitura Distante

Compreenda por que as Humanidades Digitais não são apenas escanear livros em PDF, mas uma mudança de método que cruza teoria crítica e computação em três etapas: formulação da pergunta e criação do dado, processamento macroscópico e visualização crítica.

📚 12 células ⏱️ 20h Iniciante a Intermediário
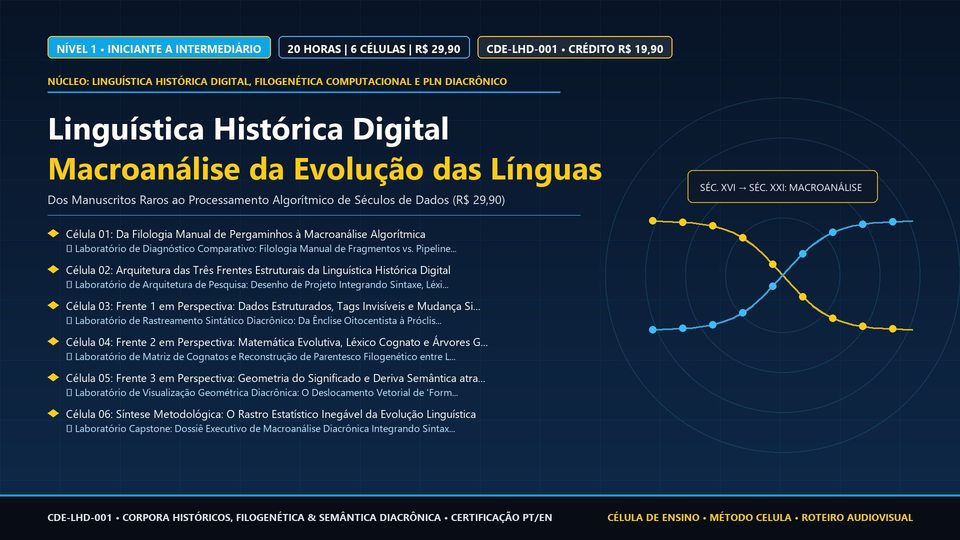
Linguística Histórica Digital: Da Filologia de Manuscritos à Macroanálise Computacional da Evolução das Línguas R$ 29,90
Linguística Histórica Digital, Filogenética Computacional e PLN Diacrônico

Linguística Histórica Digital: Da Filologia de Manuscritos à Macroanálise Computacional da Evolução das Línguas

Compreenda como a transição da linguística histórica para o ambiente digital substituiu décadas de busca manual em pergaminhos pela macroanálise computacional em três frentes: corpora morfossintáticos, filogenética bayesiana e vetores semânticos diacrônicos.

📚 12 células ⏱️ 20h Iniciante a Intermediário
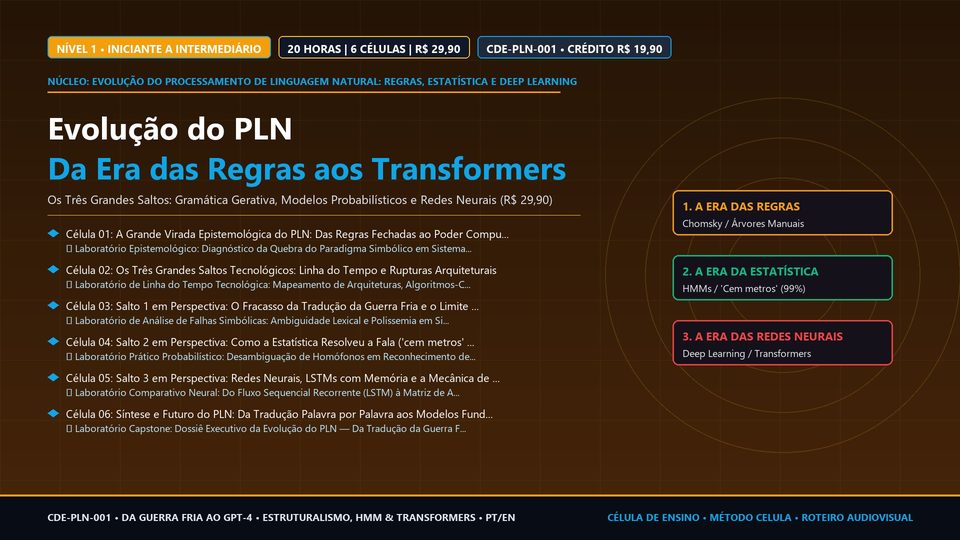
Evolução do Processamento de Linguagem Natural: Da Era das Regras Simbólicas à Estatística Massiva e à Atenção dos Transformers R$ 29,90
Evolução do Processamento de Linguagem Natural: Regras, Estatística e Deep Learning

Evolução do Processamento de Linguagem Natural: Da Era das Regras Simbólicas à Estatística Massiva e à Atenção dos Transformers

Compreenda como a ciência da computação abandonou a tentativa de ensinar regras gramaticais manuais às máquinas e passou a treiná-las com estatística massiva e redes neurais profundas através dos três grandes saltos do PLN.

📚 12 células ⏱️ 20h Iniciante a Intermediário
Jornada da trilha

Células de aprendizagem

1

Célula 01: Fundamentos de Mecânica Newtoniana, Bioestática e Sistemas de Coordenadas em Biomecânica

Fundamentos rigorosos de mecânica vetorial aplicados ao sistema musculoesquelético humano. Leis de Newton do movimento e condições de equilíbrio estático translacional e rotacional. Elaboração e resolução de diagramas de corpo livre (DCL). Cálculo vetorial do centro de massa (CoM) e centro de gravidade (CoG) corporal e segmentar. Resolução analítica de forças de reação articular (JRF) na coluna lombar (L5-S1) durante sustentação de cargas e no quadril durante apoio unipodal, avaliando classes de alavancas (interfixa, inter-resistente e interpotente) e vantagem mecânica (MA). Definição de sistemas de coordenadas: sistema de coordenadas global (GCS) do laboratório e sistemas de coordenadas anatômicos locais (LCS) segmentares. Matrizes de transformação homogênea e ângulos de rotação de Euler/Cardan segundo as convenções da International Society of Biomechanics (ISB: flexão/extensão, abdução/adução e rotação axial interna/externa).

10h
2

Célula 02: Cinemática Tridimensional e Sistemas de Captura de Movimento (MOCAP e IMUs)

Metodologia experimental avançada de cinemática linear e angular 3D. Diferenciação numérica de dados de posição e métodos de atenuação de ruído de alta frequência por filtros digitais passa-baixa de Butterworth de 4ª ordem com dupla passagem (fase zero). Sistemas de Captura de Movimento (MOCAP) optoeletrônicos com câmeras de luz infravermelha estroboscópica e marcadores retrorrefletivos passivos. Protocolos de posicionamento de marcadores: modelos clássicos baseados em eixos articulados (Plug-in Gait / Helen Hayes) versus técnicas modernas de clusters técnicos e marcos anatômicos anatômicos (CAST - Calibrated Anatomical Systems Technique). Identificação e mitigação do artefato de partes moles (STA - Soft Tissue Artifact) provocado pela deformação da pele e massas musculares sobre o osso. Algoritmos de compensação: Otimização Global (SARA - Symmetrical Axis of Rotation Approach e SCoRE - Symmetrical Centre of Rotation Estimation). Tecnologia de Unidades de Medição Inercial (IMUs): fusão de acelerômetros triaxiais, giroscópios e magnetômetros via Filtro de Kalman Estendido (EKF) para análise de movimento humano fora do laboratório (*wearables*).

10h
3

Célula 03: Cinética e Plataformas de Força: Força de Reação do Solo (GRF), CoP e Estabilidade

Investigação experimental e quantitativa da cinética do contato com o solo e biomecânica do equilíbrio. Princípios físicos das plataformas de força: transdutores piezoelétricos (cristais de quartzo de alta rigidez e resposta dinâmica de alta frequência para impactos) versus extensométricos (*strain gauges* baseados em pontes de Wheatstone, com estabilidade para registros estáticos prolongados). Força de Reação do Solo (GRF): decomposição nas componentes tridimensionais ortogonais: força vertical (Fz, com o formato bimodal característico de duplo pico de aceitação de peso e propulsão na marcha), força ântero-posterior (Fy, desaceleração/frenagem na primeira metade do apoio e aceleração/propulsão na segunda metade) e força médio-lateral (Fx). Momento livre de fricção e torque de rotação em torno do eixo vertical (Tz). Cálculo das coordenadas espaciais bidimensionais do Centro de Pressão (CoP_x e CoP_y) a partir das forças e momentos registrados: $CoP_x = (-My + Fx \cdot d) / Fz$ e $CoP_y = (Mx + Fy \cdot d) / Fz$. Relação vetorial entre o Centro de Massa (CoM) e o Centro de Pressão (CoP) como mecanismo biofísico de controle postural e geração de torques aceleradores. Parâmetros estabilométricos padronizados: velocidade média de oscilação do CoP, amplitude de deslocamento ântero-posterior e médio-lateral, área da elipse de confiança de 95% e densidade de comprimento de trajetória.

10h
4

Célula 04: Dinâmica Inversa e Momentos Articulares Internos e Externos

Aprofundamento teórico, computacional e experimental no método central da biomecânica do movimento: a Dinâmica Inversa segmentar de Newton-Euler. Princípio da propagação ascendente (*bottom-up*): cálculo das forças e momentos interarticulares partindo do segmento distal com força externa conhecida (o pé em contato com a plataforma de força) e avançando sequencialmente para o tornozelo, joelho e quadril. Modelagem matemática de corpos rígidos articulados: equações de Newton para translação segmentar ($\Sigma F = m \cdot a_{CoM}$) e equações de Euler para rotação segmentar ($\Sigma M = I \cdot lpha + \omega imes (I \cdot \omega)$). Determinação de parâmetros inerciais corporais (BSIP): massa do segmento, posição do centro de massa e tensores/momentos de inércia a partir de tabelas antropométricas de regressão (Dempster, Hanavan e Zatsiorsky-Seluyanov ajustadas por de Leva). Distinção conceitual rigorosa entre Momentos Articulares Externos (produzidos pelas forças gravitacionais e GRF em relação ao centro articular) e Momentos Articulares Internos/Líquidos (produzidos pela contração muscular, tensão ligamentar e atrito capsular para contrabalançar os momentos externos). Cálculo da Potência Articular Líquida ($P = M \cdot \omega$) e identificação de fases de absorção mecânica (trabalho negativo / contração excêntrica predominante) versus fases de geração de potência (trabalho positivo / contração concêntrica).

10h
5

Célula 05: Eletromiografia de Superfície (sEMG) em Biomecânica: Aquisição, Normalização e Co-Contração

Metodologia padronizada internacional para a captação, condicionamento, processamento e interpretação de sinais de Eletromiografia de Superfície (sEMG) em biomecânica e cinesiologia. Normas internacionais do consórcio SENIAM (Surface ElectroMyoGraphy for the Non-Invasive Assessment of Muscles): preparo rigoroso da pele (tricotomia, abrasão leve com álcool para reduzir impedância < 5 kOhm), geometria bipolar com distância intereletrodo fixa de 20 mm e alinhamento longitudinal paralelo à direção dos fascículos musculares sobre o ventre muscular (evitando a zona de inervação motora e as junções miotendíneas). Características técnicas da instrumentação: amplificadores diferenciais com Razão de Rejeição de Modo Comum (CMRR > 100-110 dB), impedância de entrada > 10 GigaOhms e taxa de amostragem mínima de 1.000 a 2.000 Hz. Etapas do processamento do sinal bruto: remoção de offset DC, filtragem passa-banda de Butterworth (20 a 450 Hz) para eliminação de artefatos de movimento e ruído de alta frequência, filtro notch de 60 Hz (e seus harmônicos), retificação de onda completa e cálculo de envelopes lineares (filtro passa-baixa a 6 Hz) e Root Mean Square (RMS). Protocolos de normalização do sinal para permitir comparações intermusculares, intersujeitos e longitudinais: Contração Isométrica Voluntária Máxima (CIVM / MVC) versus pico do sinal dinâmico. Métodos quantitativos de cálculo do Índice de Co-contração Muscular (CCI - Co-Contraction Index) agonista-antagonista e mensuração do atraso eletromecânico (EMD - electromechanical delay) entre o início da atividade elétrica muscular e a geração efetiva de força mecânica.

10h
6

Célula 06: Modelagem Musculoesquelética Computacional e Estimativa de Cargas Musculares (OpenSim)

Modelagem computacional musculoesquelética avançada e solução do problema da redundância motora muscular. O problema da indeterminação estática musculoesquelética (mais atuadores musculares do que graus de liberdade articulares). Métodos de Otimização Estática: resolução instantânea quadro a quadro da partição de forças musculares que minimiza uma função-custo fisiológica (ex.: soma das tensões musculares elevadas ao quadrado ou soma das ativações elevadas à terceira potência, representando a minimização do consumo metabólico de ATP e fadiga muscular). Introdução à arquitetura da plataforma OpenSim (Stanford University): estrutura de arquivos de modelo XML (.osim), componentes de corpos rígidos, juntas articulares com graus de liberdade e atuadores musculares baseados no modelo de Hill-Zajac (curvas de força ativa-comprimento, força passiva-comprimento e força-velocidade acopladas a tendão elástico com comprimento de folga de tendão e comprimento ótimo de fibra). Pipeline computacional de processamento no OpenSim: 1) Escalonamento Antropométrico do Modelo (*Model Scaling*); 2) Cinemática Inversa (*Inverse Kinematics* - IK) minimizando os quadrados dos erros de distância entre marcadores experimentais e virtuais; 3) Dinâmica Inversa (*Inverse Dynamics* - ID); 4) Redução de Cargas Residuais (*Residual Reduction Algorithm* - RRA) para harmonizar acelerações cinemáticas com a GRF; 5) Otimização Estática (*Static Optimization* - SO) e Controle de Ação Computacional (*Computed Muscle Control* - CMC). Estimativa não invasiva das forças internas de contato articular tibiofemoral (compartimentos medial e lateral do joelho) e patelofemoral, com aplicações diretas no prognóstico de osteoartrite, planejamento cirúrgico e prevenção de lesões esportivas.

10h